활용사례
3D스캐너와 관련된 활용사례들을 확인해보세요
SLAM 정확도와 RTK 위치정보, 데이터 취득·처리 방식까지.
Emesent GX1의 주요 기능을 중심으로 현장형 모바일 매핑 장비의 선택 기준을 살펴봅니다.
최근 건축·건설, 플랜트, 인프라, 측량 분야에서는 SLAM 기반 이동형 LiDAR를 활용해 실내외 공간의 3D 데이터를 구축하는 사례가 늘어나고 있습니다. 이동하며 측정할 수 있어 넓고 복잡한 공간을 효율적으로 기록할 수 있기 때문입니다.
하지만 장비마다 비슷한 사양을 제시하더라도 실제 현장에서는 데이터의 정확도와 위치정보 품질, 작업 방식에 따라 활용성에 차이가 나타날 수 있습니다. 스캔 거리나 속도만 비교해서는 어떤 장비가 프로젝트에 적합한지 판단하기 어렵습니다.
이번 글에서는 SLAM의 안정성과 정확도, RTK 기반 위치정보, 데이터 취득·처리 워크플로우라는 세 가지 기준으로 Emesent GX1의 특징을 살펴보겠습니다.
SLAM(Simultaneous Localization and Mapping)은 장비가 이동하면서 주변 공간을 스캔하고 자신의 위치와 이동 경로를 함께 추정하는 기술입니다. 여러 지점에 장비를 고정 설치하지 않고 이동하며 3D 데이터를 취득할 수 있어 복잡한 건물 내부부터 넓은 플랜트·인프라까지 폭넓게 활용됩니다.
Emesent GX1은 이러한 SLAM 기술에 RTK 위치정보와 컬러 영상 취득 기능을 결합한 모바일 매핑 솔루션입니다. 작업 환경에 따라 위치 추정 성능과 데이터 품질을 확보하면서 현장 데이터 취득과 후처리 과정을 연결하도록 설계되었습니다.
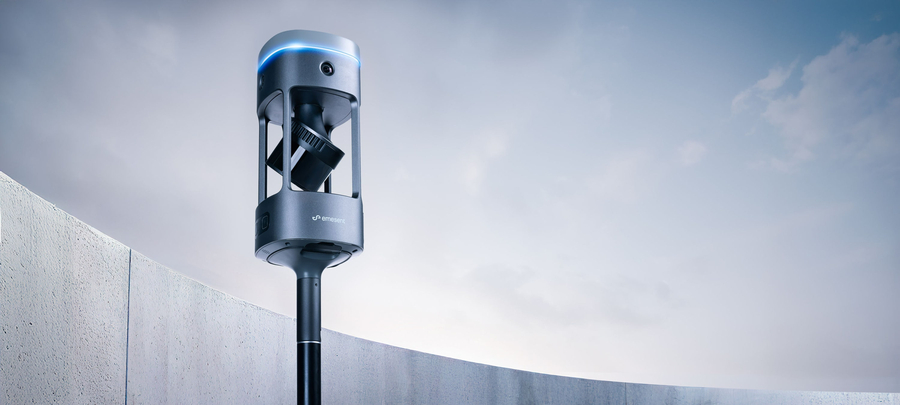
이동형 LiDAR의 성능은 정확도 수치 하나만으로 결정되지 않습니다. 환경에 따른 SLAM의 안정성과 좌표계 연결, 스캔 이후 데이터를 활용하는 과정까지 함께 살펴볼 필요가 있습니다.
이동 동선이 길거나 주변 특징점이 부족한 공간에서는 위치 추정 오차가 누적되어 최종 3D 데이터의 품질에 영향을 줄 수 있습니다. 따라서 개방 공간이나 복잡한 구조물에서 SLAM이 얼마나 안정적으로 작동하는지 확인해야 합니다.
GX1은 Emesent의 SLAM 기술을 바탕으로 안정적인 데이터 취득을 지원하며, 작업 조건에 따라 별도의 제어점 설정 부담을 줄일 수 있습니다. 정확도는 사용 환경과 처리 방식에 영향을 받으므로 실제 현장 테스트와 검증 자료를 함께 살펴보는 것이 중요합니다.
| 전체 공간 정확도 (Global) | 5~10 mm |
|---|---|
| 국소 영역 정확도 (Local) | 5 mm |
| 정밀도 (Precision) | 최대 2 mm (1σ) |
※ GX1 제조사 제공 사양 기준. 정확도·정밀도는 서로 다른 개념이며, 측정 환경과 검증 조건에 따라 실제 결과가 달라질 수 있습니다.
실내외를 연결해 측정하는 프로젝트에서는 스캔 데이터의 형상뿐 아니라 실제 공간 좌표와 어떻게 연계할 것인지도 중요합니다. 넓은 실외 현장은 RTK 활용 여부와 위성 신호 수신 환경을 함께 확인해야 합니다.
GX1에는 448채널 RTK 수신기가 통합되어 있어 RTK 기반 지오레퍼런싱을 지원합니다. 실내 SLAM 스캔부터 실외의 위치정보 활용까지 하나의 워크플로우에서 검토할 수 있다는 점이 특징입니다.
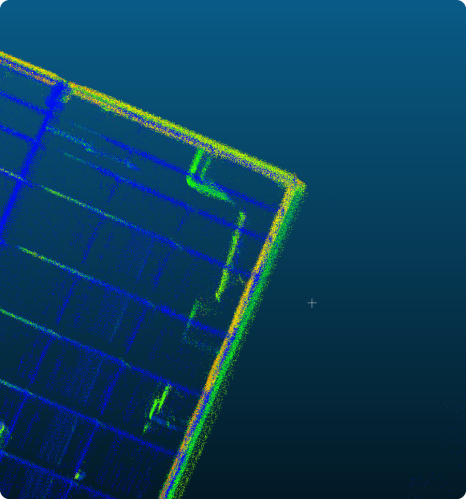

이동형 LiDAR의 실제 작업 효율은 스캔 속도만으로 결정되지 않습니다. 컬러 데이터 취득 방식, 후처리 과정, 현장 상황에 맞는 장비 운용 방식까지 고려해야 합니다.
GX1은 4개의 20MP 카메라로 이동 중 컬러 이미지를 취득하며, 백팩·측량 폴·핸드헬드·차량 장착 등 다양한 운용 구성을 지원합니다. 제조사 안내에 따르면 스캔 횟수별 추가 데이터 처리 비용 부담도 줄일 수 있도록 설계되었습니다.
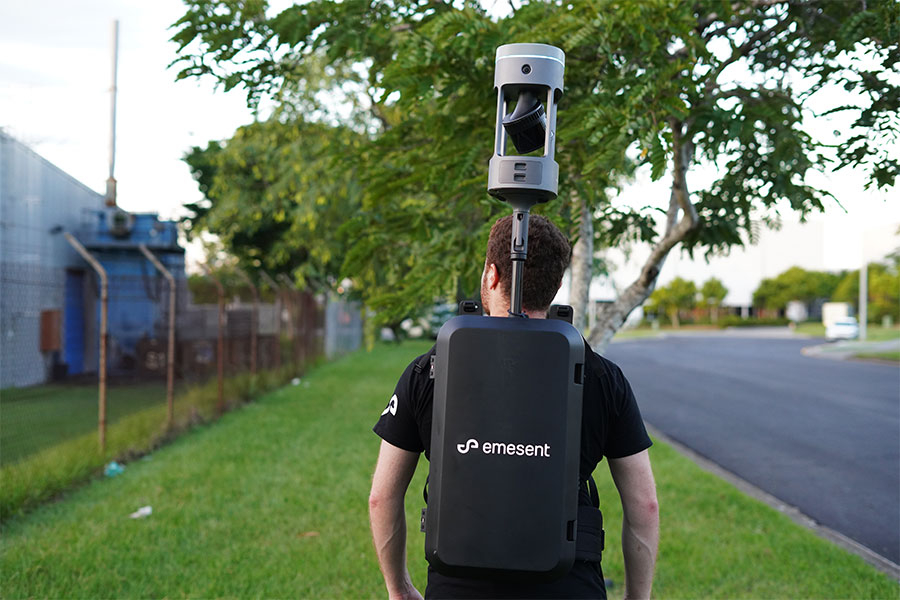

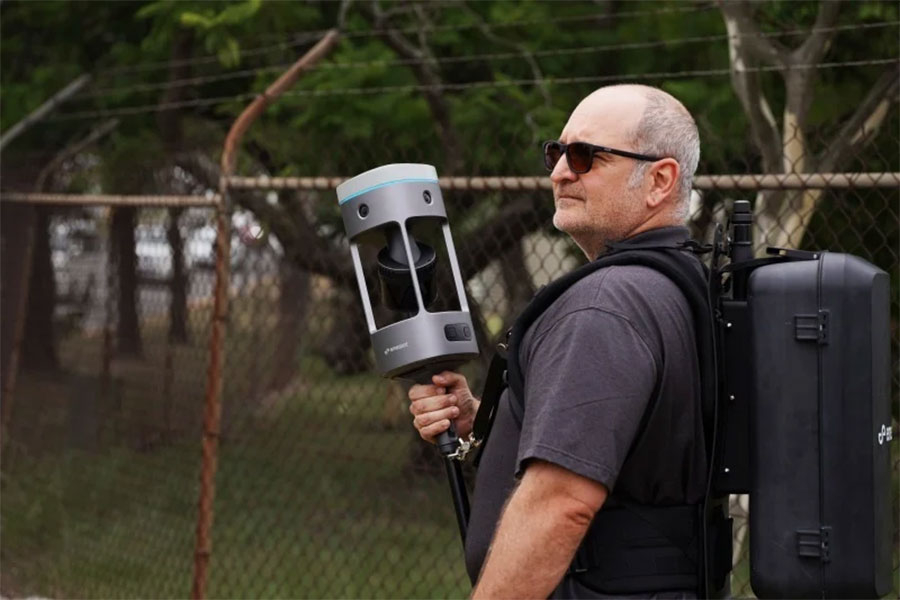
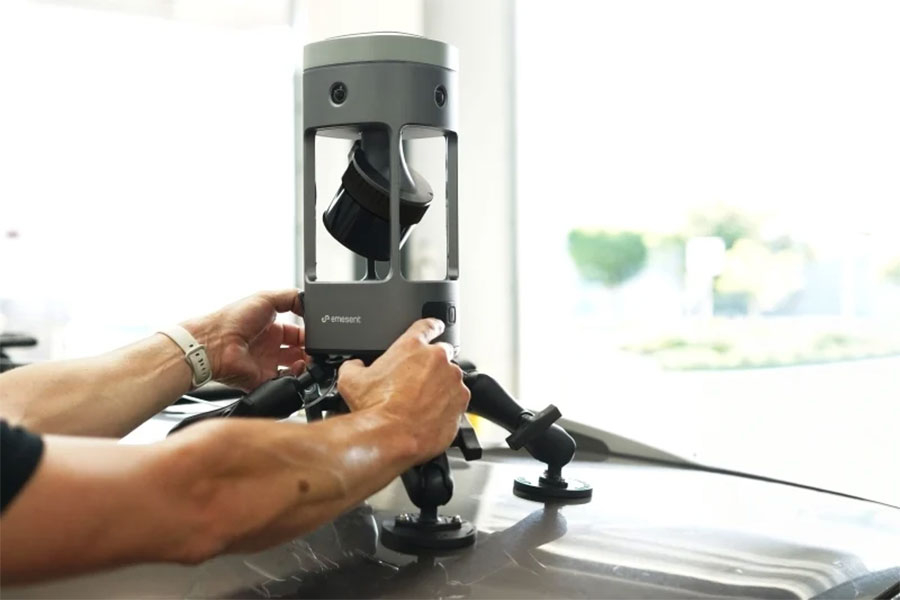
GX1의 핵심 기능을 실제 모바일 매핑 업무에 연결해 보면 아래와 같습니다. 작업 대상과 요구되는 정확도에 맞는 데이터 취득 방식인지 함께 확인하는 것이 좋습니다.
| 안정적인 SLAM | 환경에 따른 위치 추정과 3D 공간 데이터 취득 |
|---|---|
| Global Accuracy 5~10 mm | 측량·엔지니어링 목적에 맞는 정확도 검토 |
| 448채널 RTK 수신기 | RTK 기반 위치정보 취득 및 지오레퍼런싱 |
| 4 × 20MP 카메라 | 이동 중 컬러 이미지 데이터 취득 |
| 데이터 처리 워크플로우 | 반복 스캔과 프로젝트 데이터 처리 부담 검토 |
| 다양한 운용 방식 | 백팩·핸드헬드·측량 폴·차량 장착 |
| IP65 등급 | 제품의 방진·방수 보호 등급 |
핵심은 사양이 아니라 현장에서 확보할 수 있는 데이터입니다. 실제 측정 환경의 SLAM 안정성, 좌표정보 활용 여부, 후처리 방식까지 검토해야 프로젝트에 적합한 장비를 선택할 수 있습니다.
다양한 공간에서 취득한 3D 스캔 데이터를 확인해 보세요. 아래 이미지는 좌우 화살표 또는 번호를 선택해 넘겨볼 수 있습니다.
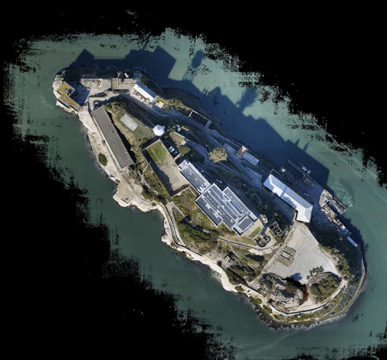
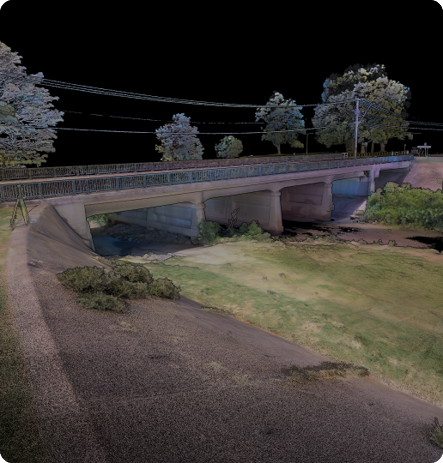
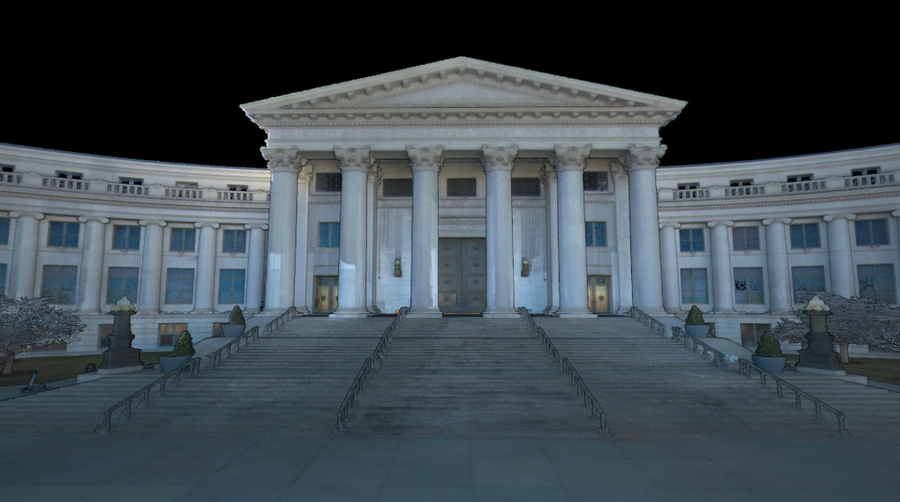
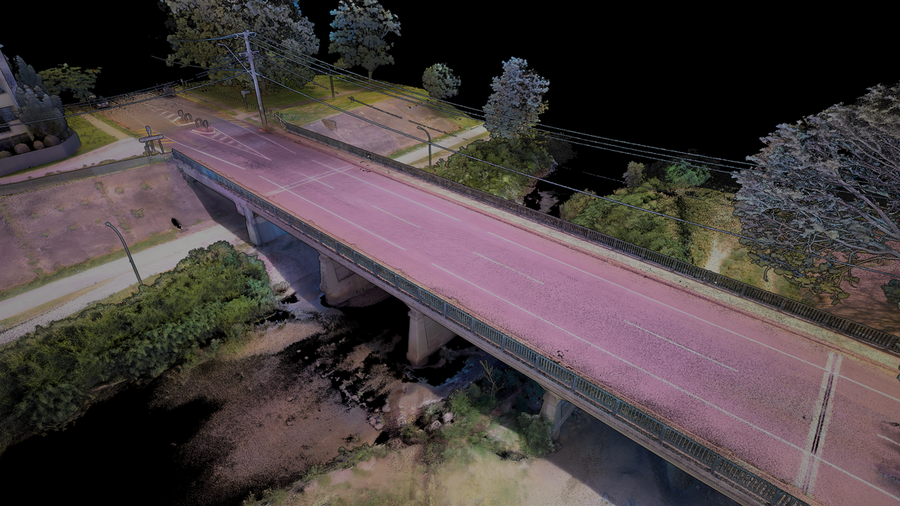
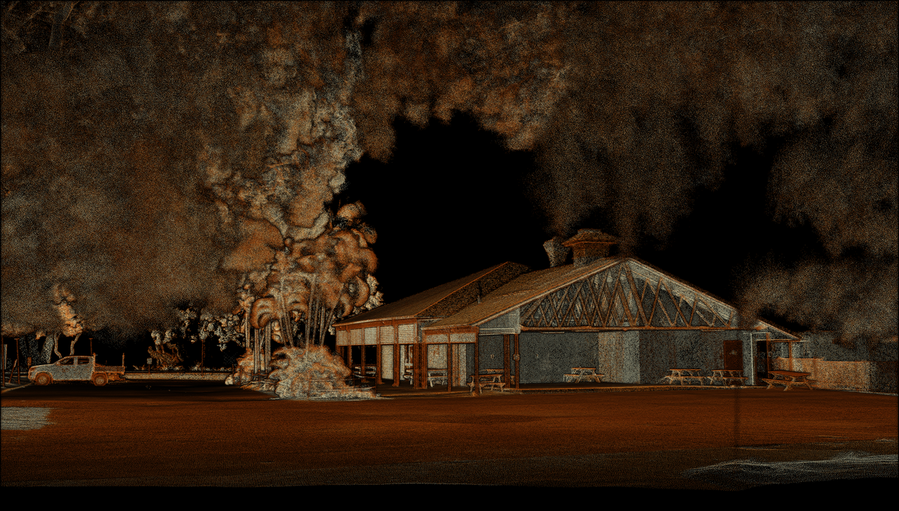
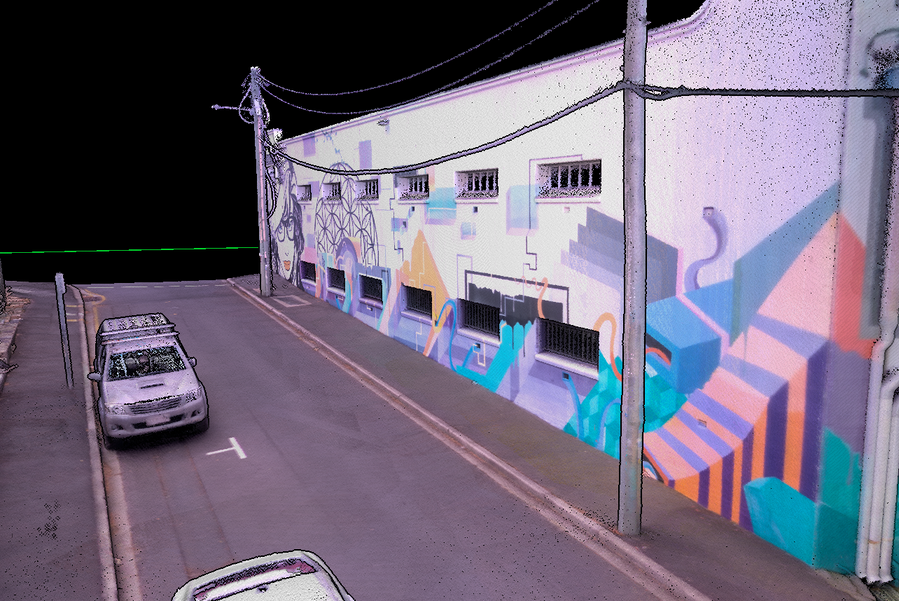
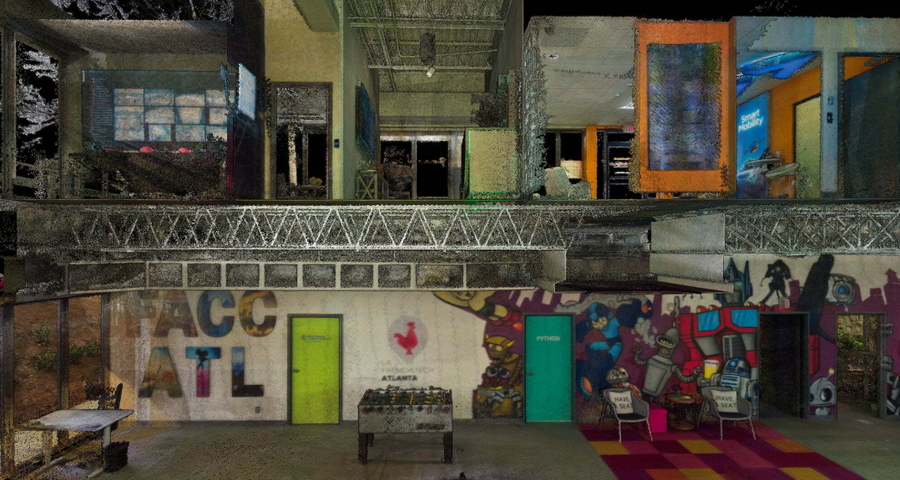
실내·실외, 특징점 분포, 이동 동선과 RTK 수신 가능 여부를 확인합니다.
전체 공간 정확도와 국소 정확도, 실제 검증 방식이 프로젝트 요구 수준에 맞는지 살펴봅니다.
컬러 데이터, 좌표계 연계, 소프트웨어 후처리 및 결과물 전달 방식을 검토합니다.
SLAM 기반 이동형 LiDAR를 선택할 때는 빠른 스캐닝 성능뿐 아니라 다양한 환경에서 데이터를 안정적으로 취득할 수 있는지, 정확한 위치정보를 확보할 수 있는지, 취득한 데이터를 어떤 방식으로 활용할 수 있는지 함께 살펴봐야 합니다.
측정 환경과 요구 정확도, 데이터 활용 목적을 고려해 적합한 장비와 운용 방식을 제안합니다.
이동형 LiDAR 도입 상담하기

